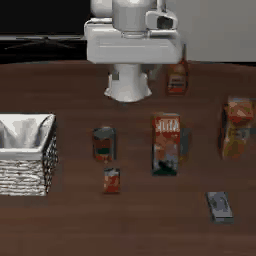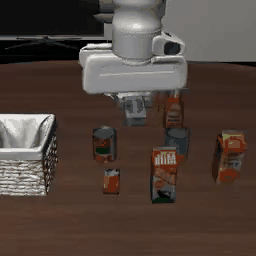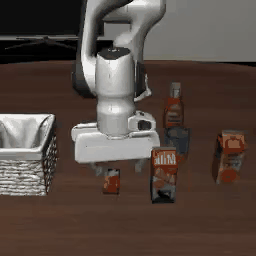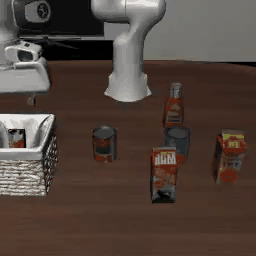
近日,我所自研的Maxwell具身智能大模型在MetaWorld测评成绩对比中夺魁,四档难度平均成功率超过Evo-SOTA榜单所列模型。模型总体成功率达到92.20%,Hard难度档成功率达到95.67%。
MetaWorld是机器人多任务操作研究的重要仿真评测基准,涵盖抓取、搬运、开门、抽屉操作等50种任务,考察机器人在不同操作对象和任务要求下的执行能力。相关公开榜单汇聚了Physical Intelligence、Google DeepMind、阿里巴巴、美团、卡内基梅隆大学(CMU)、麻省理工学院(MIT)、剑桥大学、丰田研究所等机构相关模型的评测成果,集中呈现了国内外代表性团队在机器人操作领域的研究水平。
本次评测覆盖MT50全部50项任务,共测试2500条轨迹,Maxwell具身智能大模型成功完成2305条轨迹。其中,Hard难度档在300条轨迹中成功完成287条,展现了模型在高难度操作任务中的突出表现。
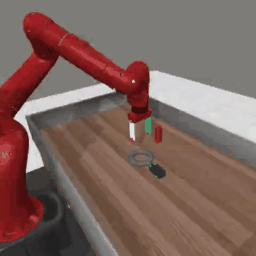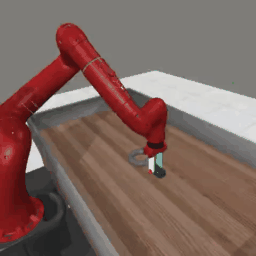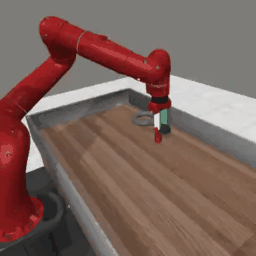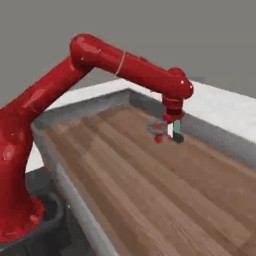
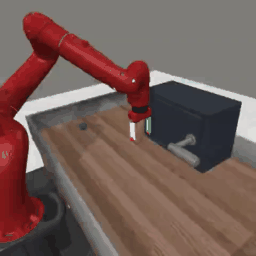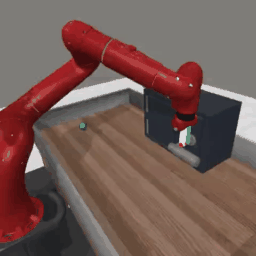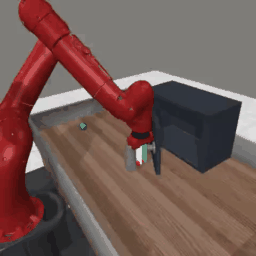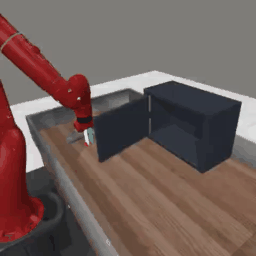
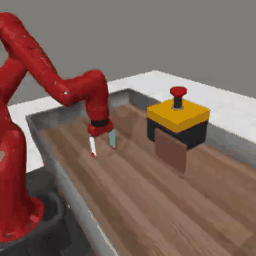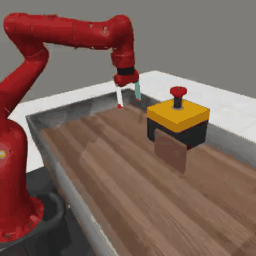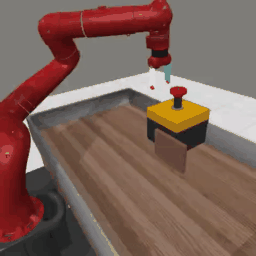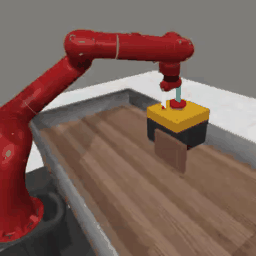
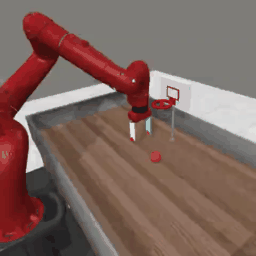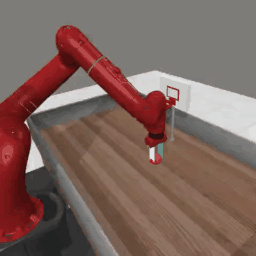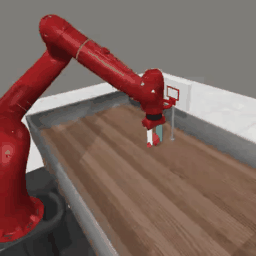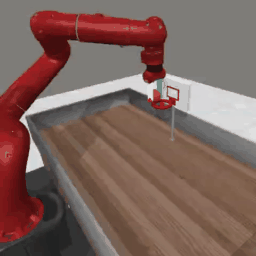
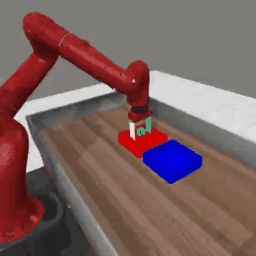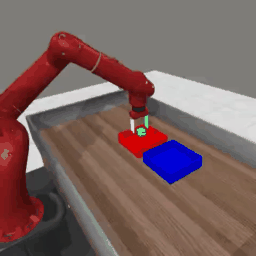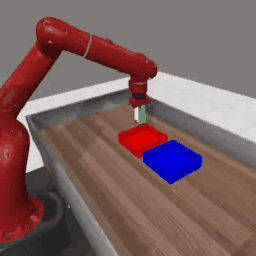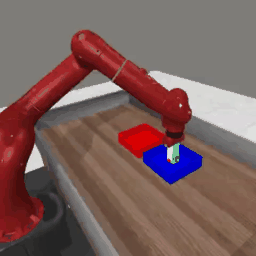
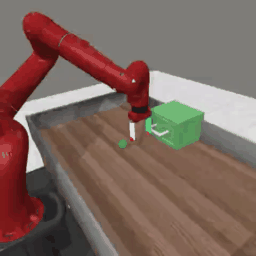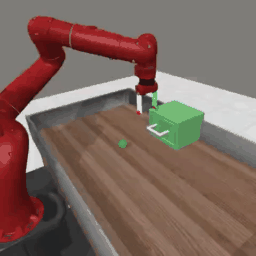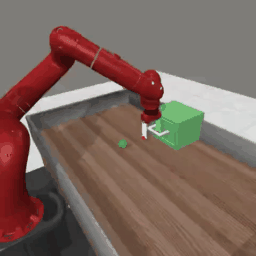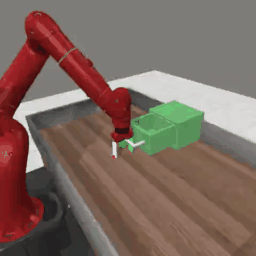
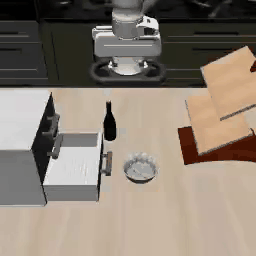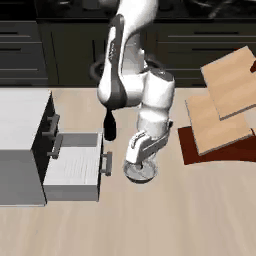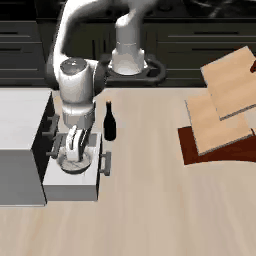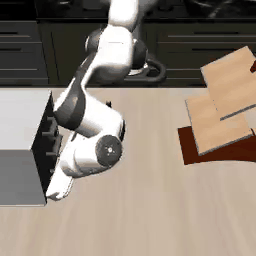
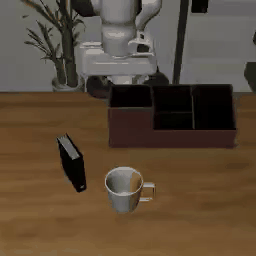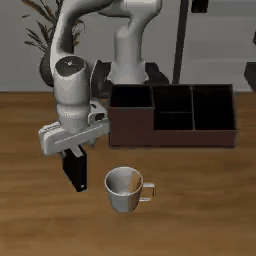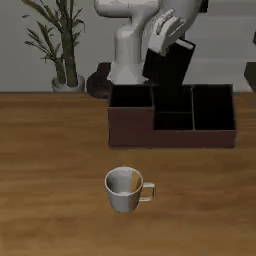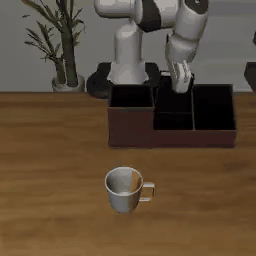
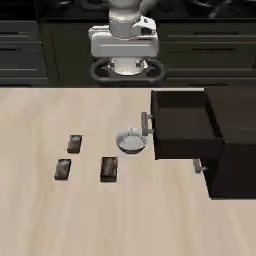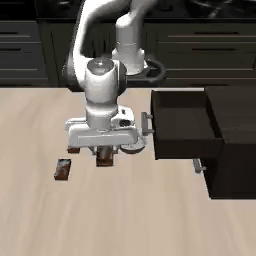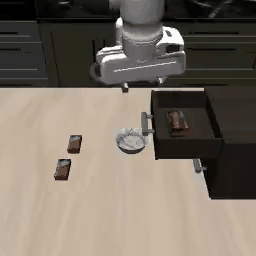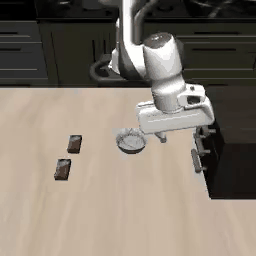
在任务演示中,Maxwell具身智能大模型能够将螺母移至目标柱位、操作把手拉开柜门和抽屉、抓取物体并跨容器搬运。完成这些任务,需要模型识别物体与目标的空间关系,连续执行接近、抓取和移动等动作,并根据接触状态调整操作方式。
|
|
|
|
| 螺母套柱 |
开门 | 绕障按按钮 |
|
|
|
|
| 抓球入筐 |
跨箱搬运 |
拉开抽屉 |
图1:Maxwell具身智能大模型在MetaWorld中执行不同操作任务的仿真演示
轻量化与多任务能力是Maxwell具身智能大模型的突出特点。模型参数规模为1B(约10亿),支持单卡推理,并面向边缘端部署需求开展设计。模型以较小的参数规模实现了多种机器人操作能力,在高难度任务中表现突出。
Maxwell具身智能大模型已具备执行200余项任务的能力,所展示任务可在无需额外微调的情况下完成,覆盖物体搬运、位置调整以及开关与容器操作等需求。模型统一承载多种操作能力,覆盖不同物体、目标位置和操作要求。
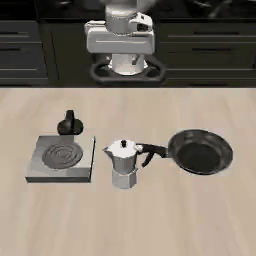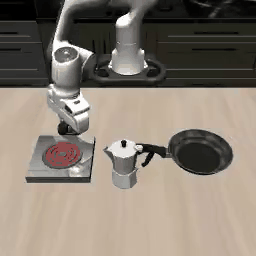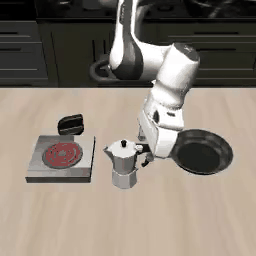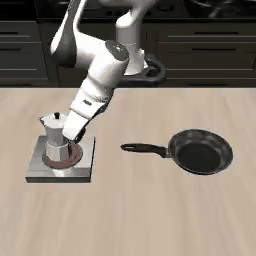
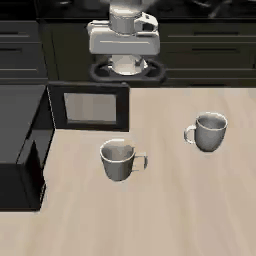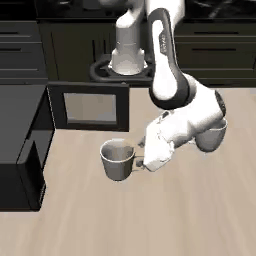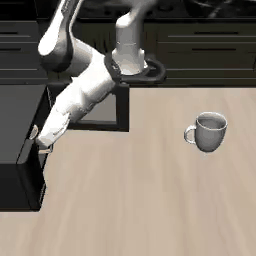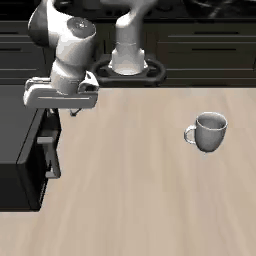
除MetaWorld外,团队还在LIBERO仿真环境中开展了评测。评测覆盖4个任务套件、40项任务、1693条轨迹,模型部分任务成功率达到99.1%。相关演示包括开启炉灶后放置水壶、将杯子移入微波炉、将书本放入收纳盒,以及将巧克力放入抽屉,展示了模型在不同场景中衔接多个操作环节的能力。
|
|
|
|
| 开灶放壶 |
移杯入微波炉 | 奶酪黄油入篮 |
|
|
|
|
| 放碗入抽屉 |
书本放入收纳盒后部 | 巧克力放入上层抽屉 |
图2:Maxwell具身智能大模型在LIBERO中执行操作任务的仿真演示
此次成果展现了Maxwell具身智能大模型在轻量化设计、多任务操作和连续动作执行方面的技术进展,拓展了通用具身智能模型在机器人操作中的应用能力。
项目主页:https://wwb00l.github.io/maxwell/
附件下载: